Inverter PY-60V · Hardware
48-V-Inverter mit feldorientierter Regelung – 7 kW aus 350 Gramm
Kompakte Leistungselektronik für Antriebe bis 60 V: feldorientierte Regelung, CAN und DroneCAN, vollständige Telemetrie und integrierte Schutzfunktionen. Entwickelt und gefertigt in Regensburg – und anpassbar an Ihre Anwendung, Hardware wie Firmware.
Der Inverter
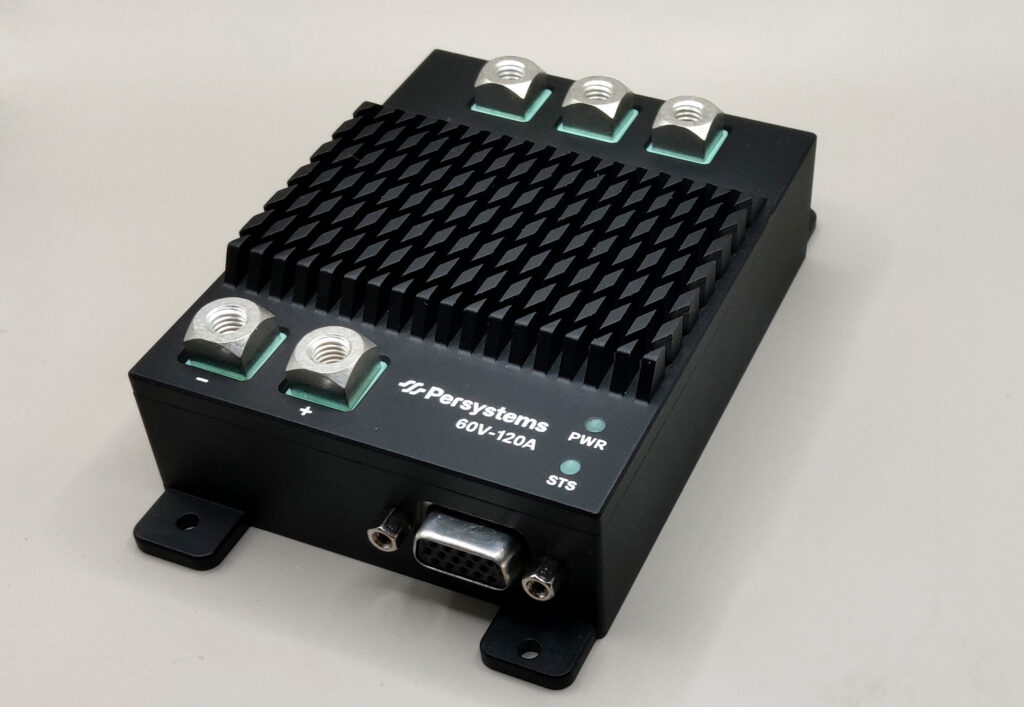
PY-60V-120A: robust, leicht, vernetzt.
Ausgelegt auf ein sehr günstiges Leistungs-Gewichts-Verhältnis, hohe Zuverlässigkeit und flexible Integration – über CAN, DroneCAN oder klassisch per PWM.
PY-60V-120A · 7 kW
Technische Daten
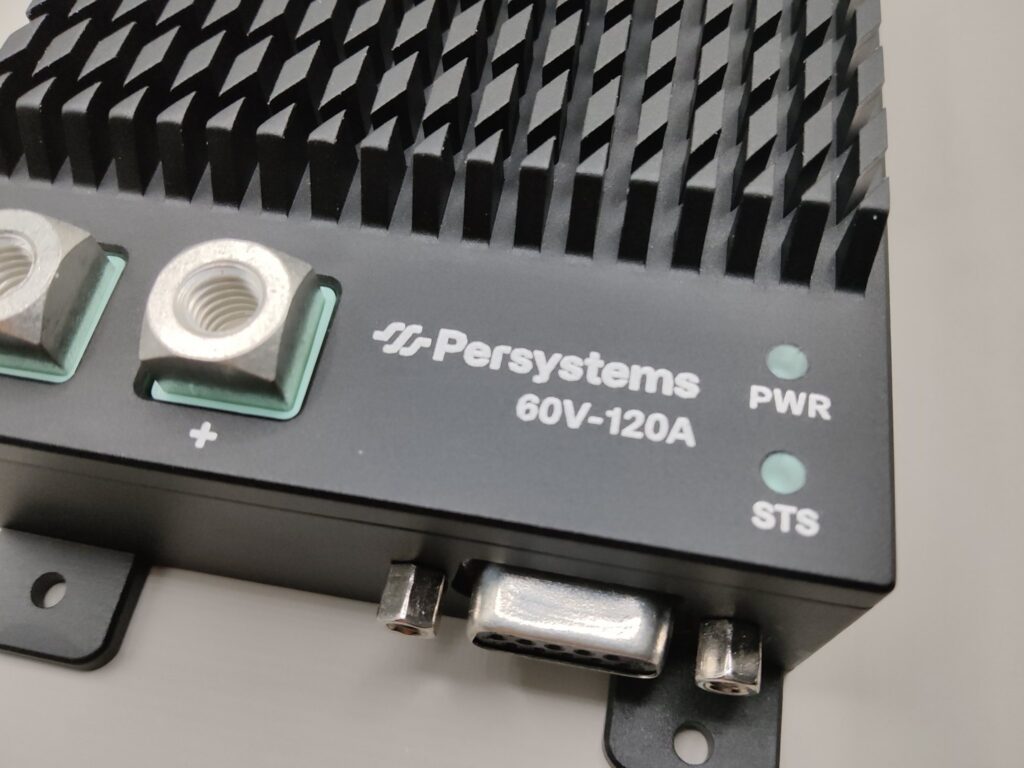
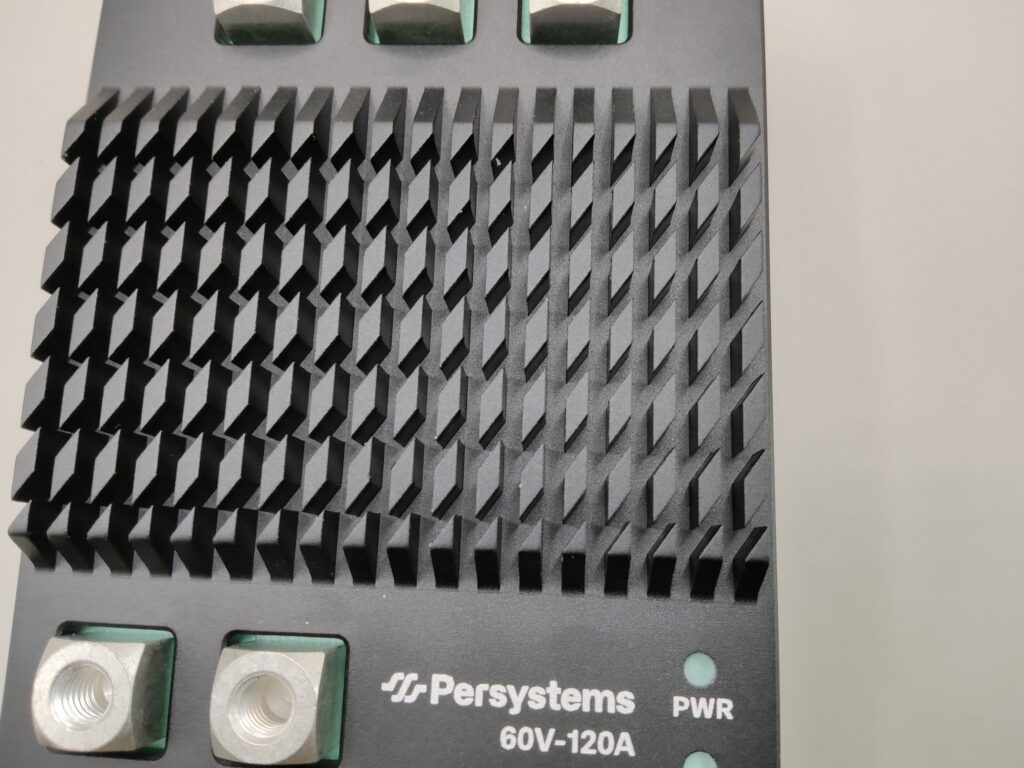
Ein Transistorpaar pro Phase, 7 kW Dauerleistung, Phasenstrom bis 130 A – bei 350 Gramm und einer Grundfläche kleiner als ein Smartphone. Für Drohnen, Leichtfahrzeuge und alles, was wenig Bauraum und wenig Gewicht verlangt.
| Dauerleistung | 7 kW |
| Spannungsbereich | 16 – 60 V |
| Phasenstrom | bis 130 A |
| Abmessungen (L × B × H) | 121,1 × 77,2 × 33,4 mm |
| Gewicht | 350 g |
| Kühlung | luftgekühlt mit Kühlrippen |
| Schutzart | IP40, höhere Schutzart möglich |
| Schnittstellen | CAN (PersyCAN, DroneCAN), PWM/PPM, analog |
| Positionserfassung | sensorlos (Back-EMF), Hall-Sensoren, sin/cos |
Lieferumfang und Integration
Was Sie bekommen
- Inverter PY-60V-120A mit feldorientierter Regelung und der Persystems-Firmware
- PC-Software für Parametrierung, Firmware-Update und Fehlerdiagnose über CAN
- Protokoll-Dokumentation für PersyCAN und DroneCAN – jede Botschaft, jedes Signal, jeder Fehlercode
- Anpassung von Hardware und Firmware an Ihre Anwendung, wenn die Standardvariante nicht passt
- Unterstützung unseres Engineering-Teams bei Auslegung und Systemintegration
Wir entwickeln und fertigen den Inverter an unserem Hauptsitz in Regensburg nach höchsten Qualitätsstandards – und vermessen unsere Antriebe auf dem eigenen Prüfstand.
Regelung und Schnittstellen
Feldorientiert geregelt, über CAN im Griff.
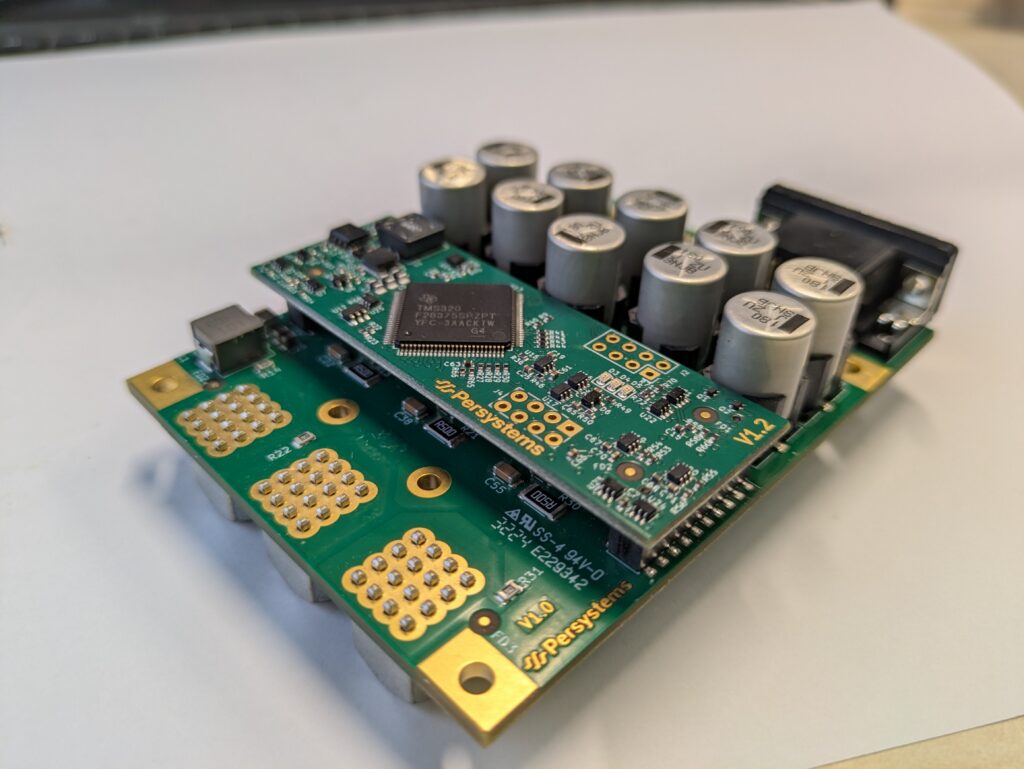
Feldorientierte Regelung
Drehzahl- und Drehmomentregelung mit unterlagerter Id/Iq-Stromregelung. Rotorlage sensorlos über die Gegen-EMK oder mit Hall- und sin/cos-Gebern. Sollwerte kommen über CAN, PWM/PPM oder analog.
PersyCAN
Unser CAN-Protokoll für Sollwerte, Parameter und Telemetrie: alle 100 ms Phasen- und DC-Strom, DC-Spannung, Drehzahl, Drehmoment, MOSFET- und Motortemperatur sowie Regler- und Fehlerstatus. Parametrierung, Fehlerlog und Firmware-Update laufen über denselben Bus.
DroneCAN
Für Flugsteuerungen: esc.Status mit 10 Hz, NodeStatus mit 1 Hz, GetNodeInfo, bis zu 20 ESC-Indizes pro Bus, Fehlerzustände als Health-Stufen. Unsere PC-Software erreicht den Inverter per PersyCAN auch dann, wenn er auf DroneCAN konfiguriert ist – die gespeicherte Konfiguration bleibt erhalten.
PWM / PPM
Klassische ESC-Ansteuerung mit Signalüberwachung: ungültige Signale, Timeouts, Inversionsfehler und verrauschte Eingänge werden erkannt und gemeldet. Arm/Disarm per CAN oder Eingang.
PersyCAN · Telemetrie ● Beispiel
0x1A000003 · 100 ms
Iph_Rms 42,3 A I_DC 38,1 A U_DC 50,2 V T_MOSFET 41,5 °C
0x1A00000C · 100 ms
RPM_act 5 980 RPM_target 6 000 TQ_act 2,150 Nm
0x1A000006 · 100 ms
Id −0,12 A Iq 41,9 A Id_trgt 0,00 A Iq_trgt 42,0 A
0x1A000008 · 100 ms
MotionCtrl ControlActive ErrorState OK
0x1A000013 · 100 ms
T_Motor 58,7 °C
DroneCAN parallel: esc.Status mit 10 Hz, NodeStatus mit 1 Hz, dynamische Node-Zuweisung. Beispielwerte, keine Messung.
Beispiel
So sieht Telemetrie über PersyCAN aus
Alle 100 ms sendet der Inverter seine Betriebsdaten als CAN-Botschaften: Phasen- und DC-Strom, DC-Spannung, Drehzahl und Drehmoment, die Temperaturen von MOSFETs und Motor sowie Regler- und Fehlerstatus. Jede Botschaft hat eine feste ID und ein dokumentiertes Byte-Layout – Ihr Steuergerät oder Ihr Prüfstand liest direkt mit, ohne Zwischensoftware.
Über DroneCAN laufen parallel esc.Status mit 10 Hz und NodeStatus mit 1 Hz, sodass Flugsteuerungen ohne Anpassung anschließen.
Schutzfunktionen
Abgesichert – und nachvollziehbar.
- Überstrom, Übertemperatur und Überspannung schalten den Antrieb in einen sicheren Zustand
- Safe Torque Off (STO) oder Active Short Circuit (ASC) als parametrierbare Reaktion
- Signalüberwachung der PWM/PPM-Eingänge: ungültig, Timeout, Inversion, verrauscht
- Fehlerlog über CAN abrufbar – automatisch bei Überstrom, jederzeit auf Anfrage
- Fehlerstatus in jedem Telemetrie-Zyklus, über DroneCAN zusätzlich als Health-Stufe (OK, Warning, Error, Critical)
Mehrere Inverter am Bus
Automatisch erkannt, automatisch adressiert.
Mehrere Inverter starten mit derselben Default-Adresse? Kein Problem: Über den PersyCAN-Discovery-Mechanismus werden sie automatisch auf eigene CAN-IDs verteilt. Bekannte Geräte bekommen nach einem Neustart ihre alte Adresse zurück – auch wenn nur ein Gerät neu gestartet wurde.
Parametrierung, Firmware-Update und Fehlerdiagnose erledigt unsere PC-Software über denselben CAN-Bus, an dem der Antrieb hängt.
Anwendungen
Vom Multikopter bis zur mobilen Arbeitsmaschine.
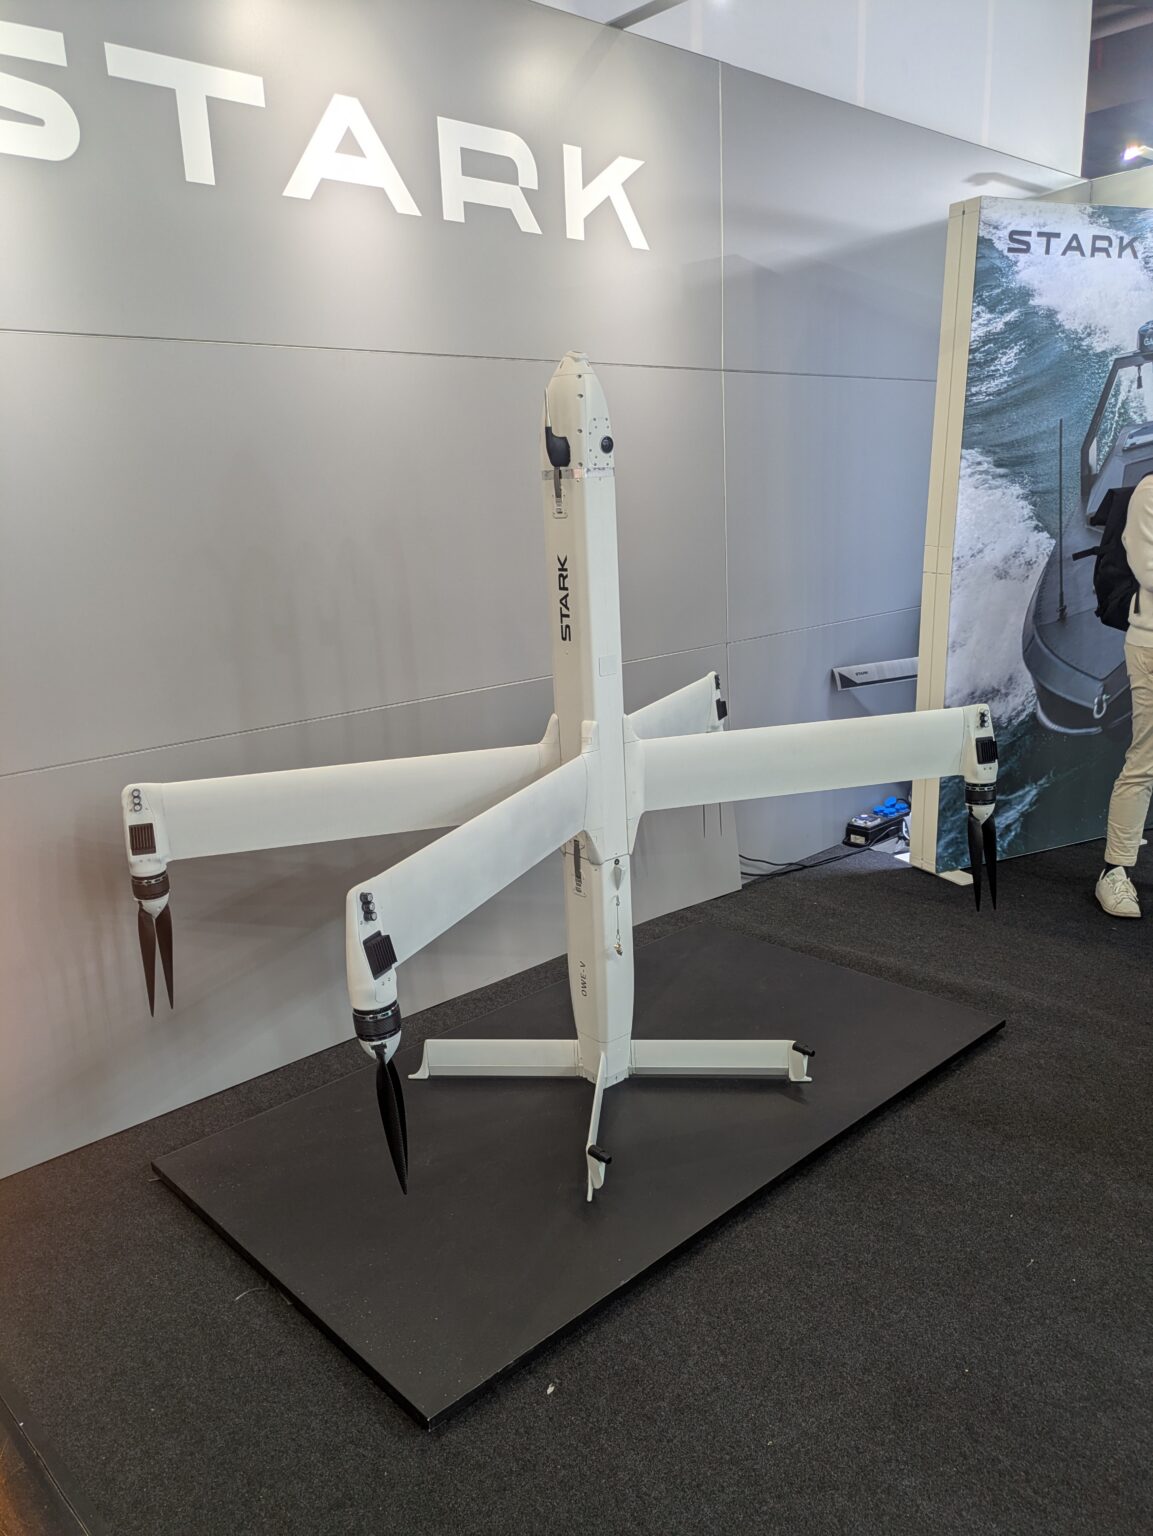
UAV · Drohnen
ESC mit DroneCAN
Status-Telemetrie mit 10 Hz, dynamische Node-Zuweisung und bis zu 20 ESC-Indizes pro Bus – für Multikopter, VTOL und Schwerlastdrohnen.
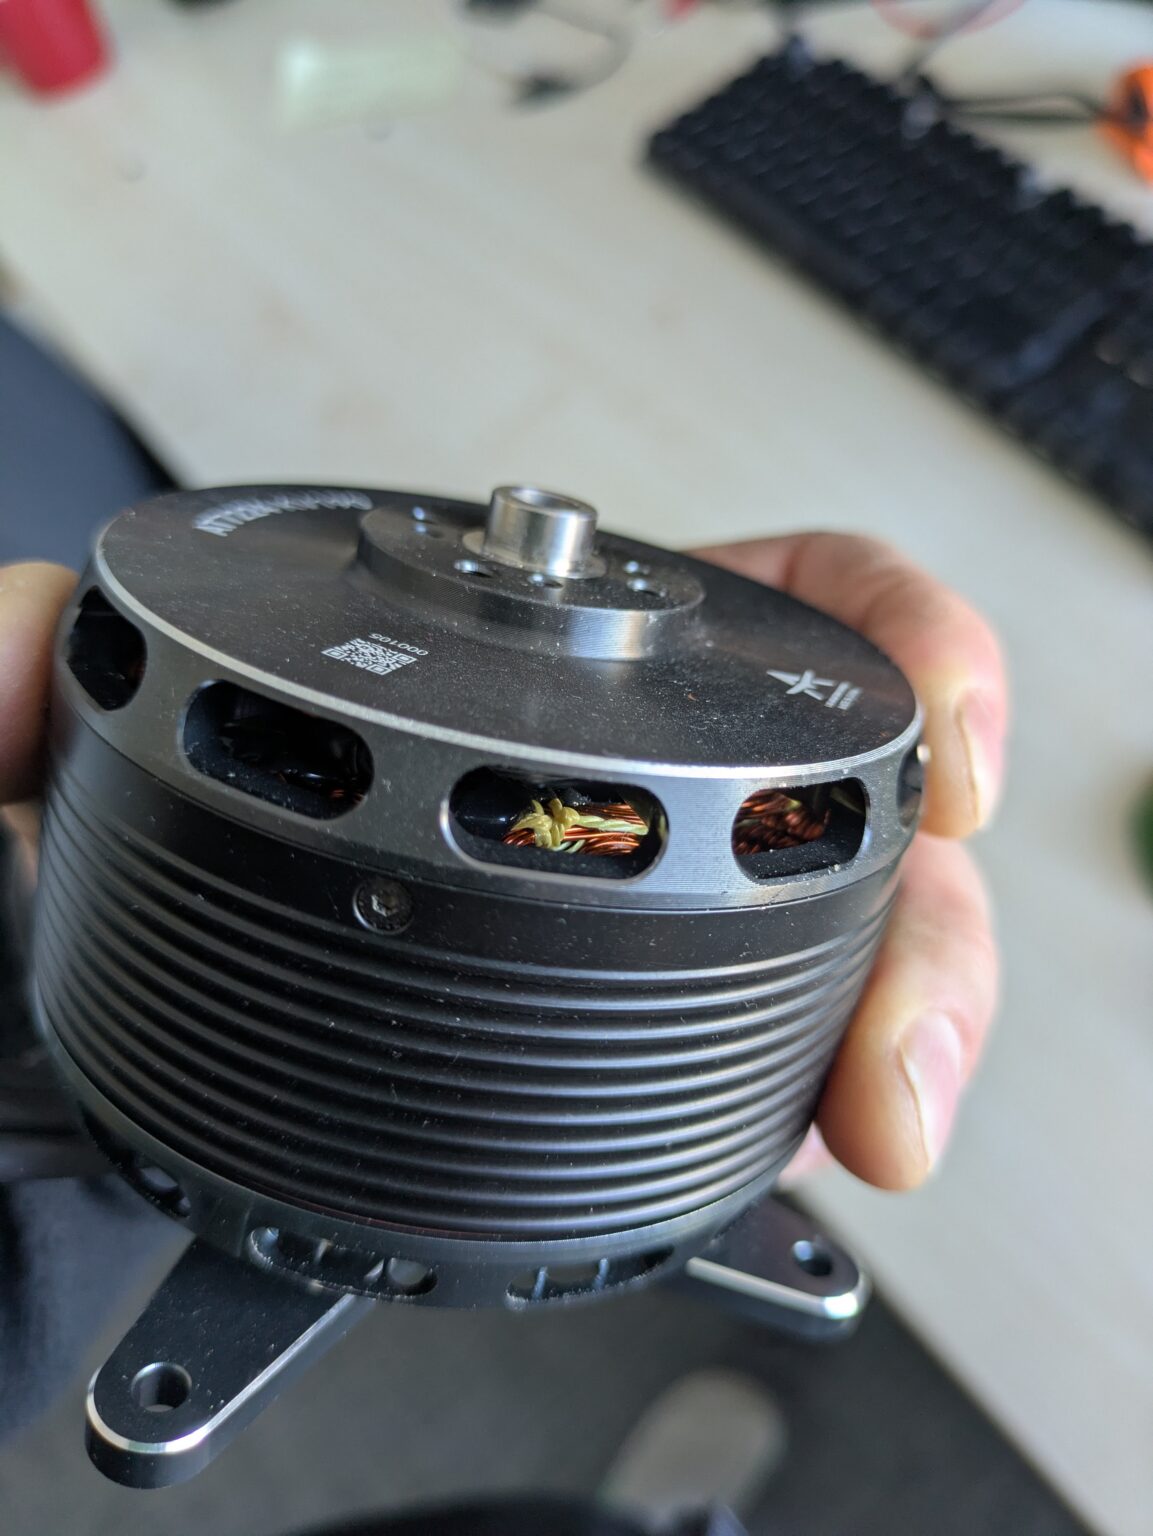
Traktion
48-V-Antriebe
E-Bikes, Leichtfahrzeuge und mobile Arbeitsmaschinen: kompakt, robust, mit Drehzahl- und Drehmomentregelung und CAN-Anbindung ans Fahrzeugnetz.
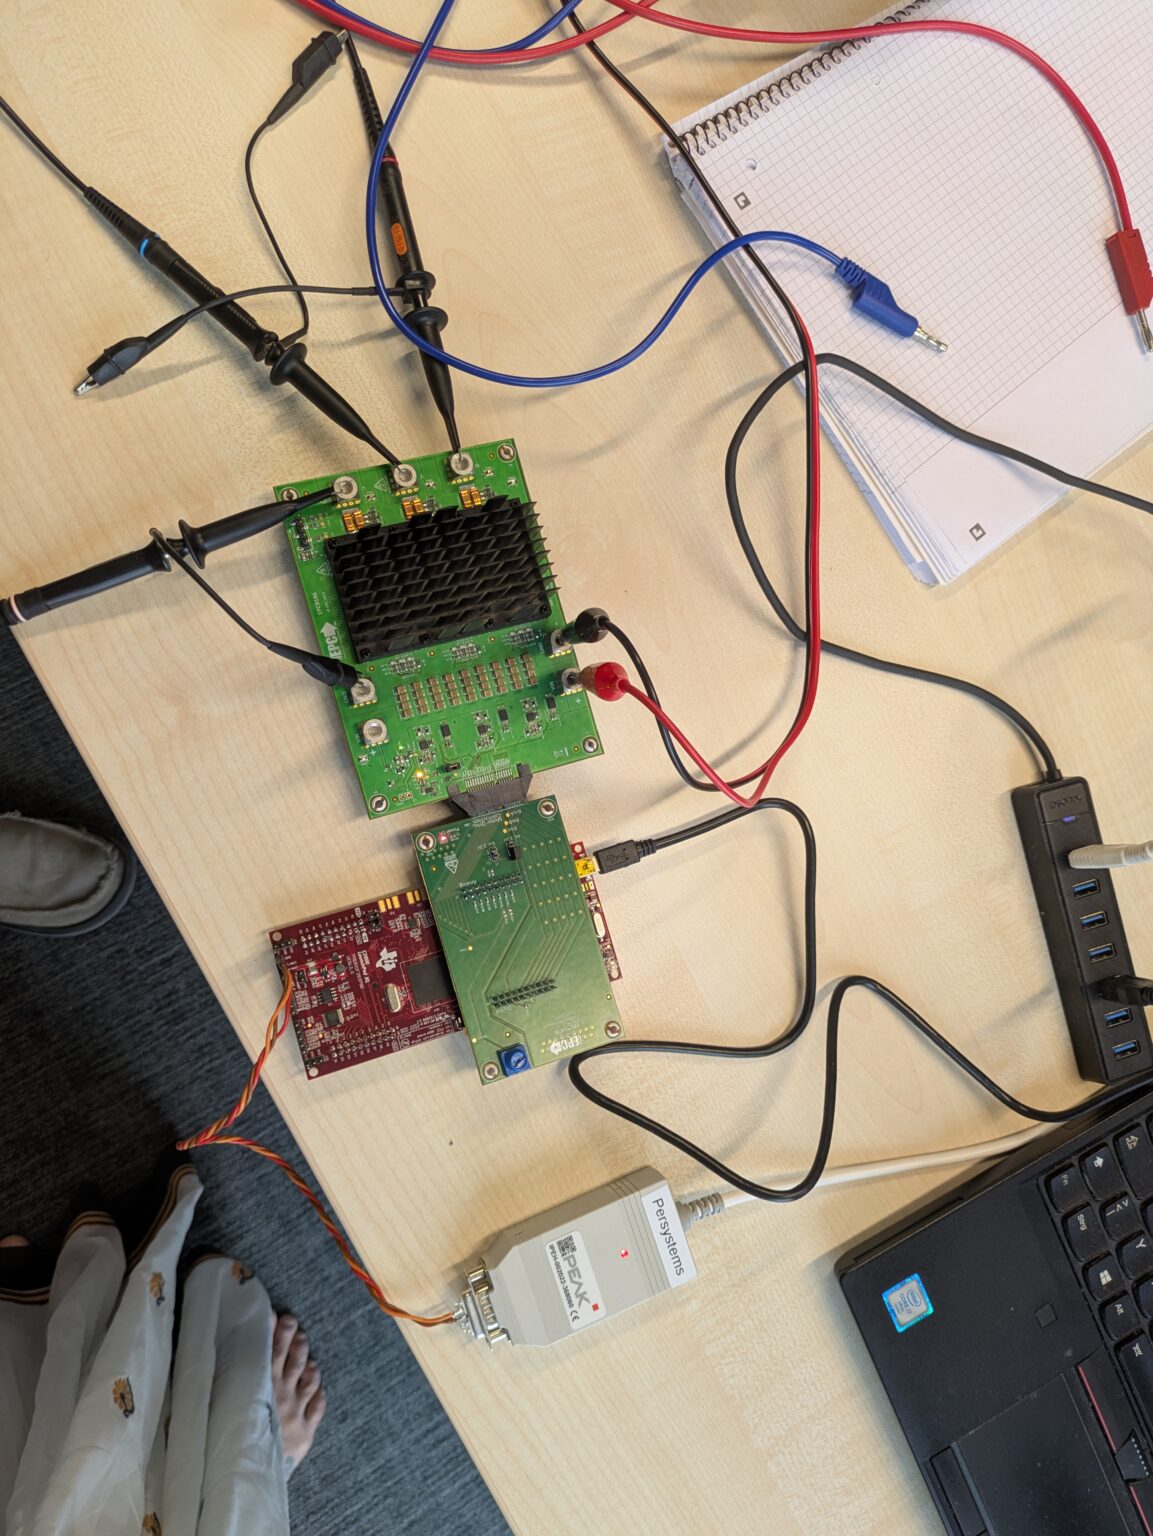
Entwicklungsbasis
Kundenspezifische Projekte
Hardware und Firmware passen wir an Ihre Anwendung an. Unser Engineering-Team unterstützt bei Auslegung und Systemintegration – bis zum Serienstand.
Qualität
Geprüft am eigenen Prüfstand.
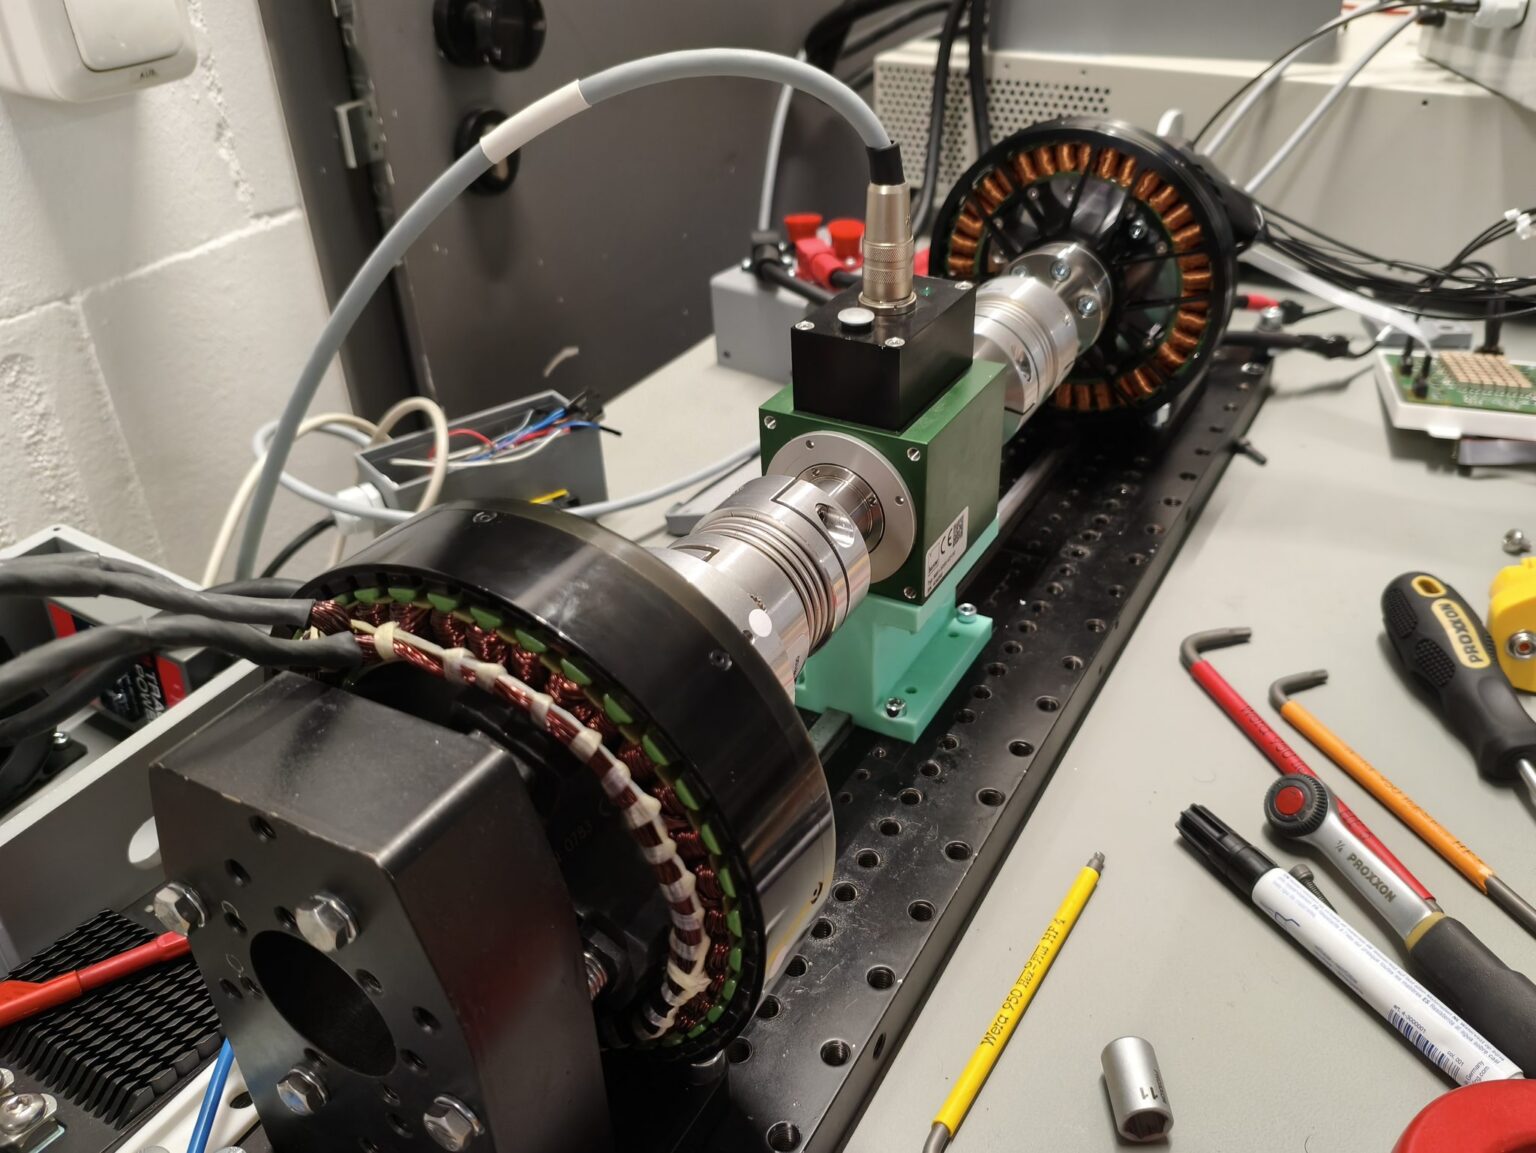
Inverter und Motoren vermessen wir auf unserem Prüfstand in Regensburg – mit Power Analyzer, Drehmoment-Messnabe und lückenloser CAN-Aufzeichnung. Was wir simulieren, messen wir nach: Dieselben Modelle, mit denen OverDrive rechnet, beschreiben die Inverter, die wir bauen.
Entwickelt und gefertigt in Deutschland, nach höchsten Qualitätsstandards.
Kontakt
Datenblatt, Muster oder ein Gespräch über Ihr Projekt?
Schreiben Sie uns, welchen Antrieb Sie bauen – Spannung, Leistung, Schnittstelle. Sie bekommen eine Antwort direkt aus der Entwicklung.
| Produkt | Inverter PY-60V-120A, 7 kW Dauerleistung |
| Spannung | bis 60 V, ausgelegt für 48-V-Systeme |
| Vertrieb | sales@persystems.org |
| Telefon | +49 941 462 974 40 |
| Firma | Persystems GmbH, Regensburg |